
底盘CAN须先区分主图与早期车辆拓扑,再核对左右舵互斥支路。本文按Tesla Model 3 SOP8 Can Chassis实际电路连接,分别展开HCU/ESP、约束控制器、MCU、Autopilot、EPAS、iBooster与CAN Port。原有设备清单不能代替针脚关系,以下将P/H与N/L分开追线。
资料为交互page=9、打印页10 OF 57,发布日期05 2023。标题中的2024+并不覆盖所有年份、工厂与配置;施工前按VIN、生产日期、左右舵及适用线束核对。W线束1897330-XX-B,A线束1897315-XX-C,B线束1897316-XX-C。
本页所列导线均0.35 mm²、FLRY。P/H线路为DKGN/WH(深绿/白),N/L线路为GN(绿)。线号前的+与++及后缀全部按原图保留;它们不是电压或电源极性的说明。Z1-+CCH01与Z1-+CCH02是两个不同接续点,绝不能相连短接。
1、HCU/ESP与约束控制器的直通支路
主图HCU/ESP端标120Ω,约束控制器端未标终端电阻。两组线对分别为TWIST-CAN_CCH07-A和TWIST-CAN_CCH13-A。左车身控制器处标Pass-through,不能把内部虚线当新增外部搭接线。
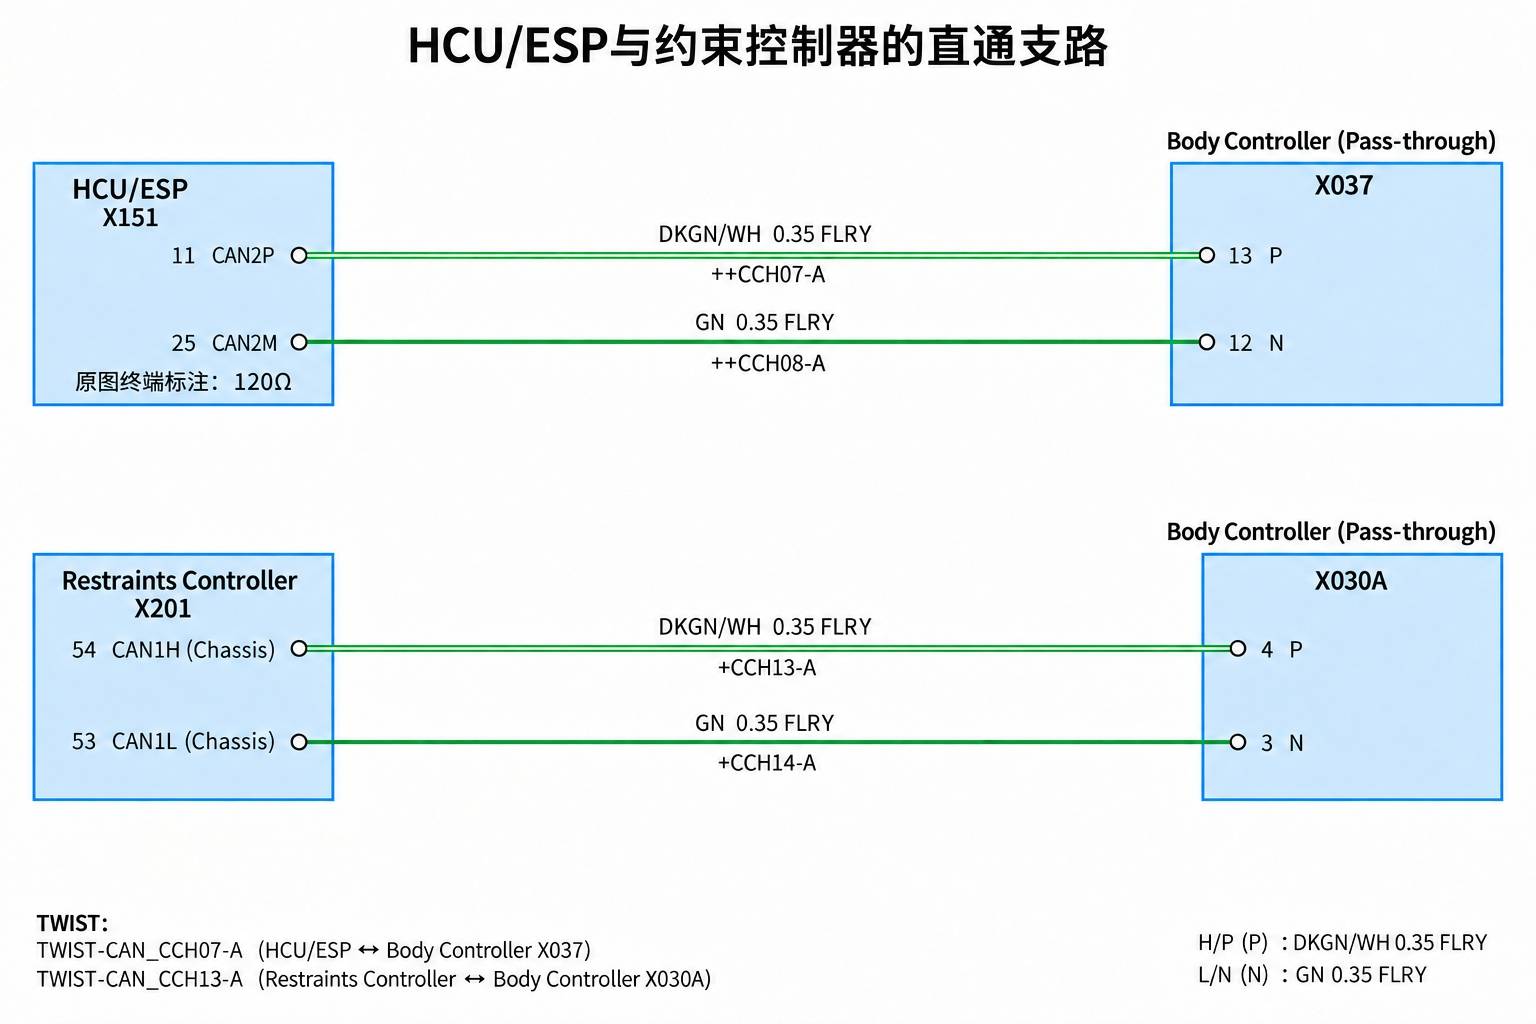
| 起点 | 线号/中间连接 | 终点 | 线束或配置 |
|---|---|---|---|
| X037-13 P | ++CCH07-A | X151-11 CAN2P | W |
| X037-12 N | ++CCH08-A | X151-25 CAN2M | W |
| X030A-4 P | +CCH13-A | X201-54 CAN1H (Chassis) | A |
| X030A-3 N | +CCH14-A | X201-53 CAN1L (Chassis) | A |
2、共享接续点与MCU左右舵分支
MCU的LHD与RHD是互斥配置,不能画成同车同时装两台MCU。原图两种MCU各标120Ω,表示相应配置的设备端标注,不表示同车额外并联两只电阻。线对TWIST-CAN_CCH01-C/A/I均属W线束。
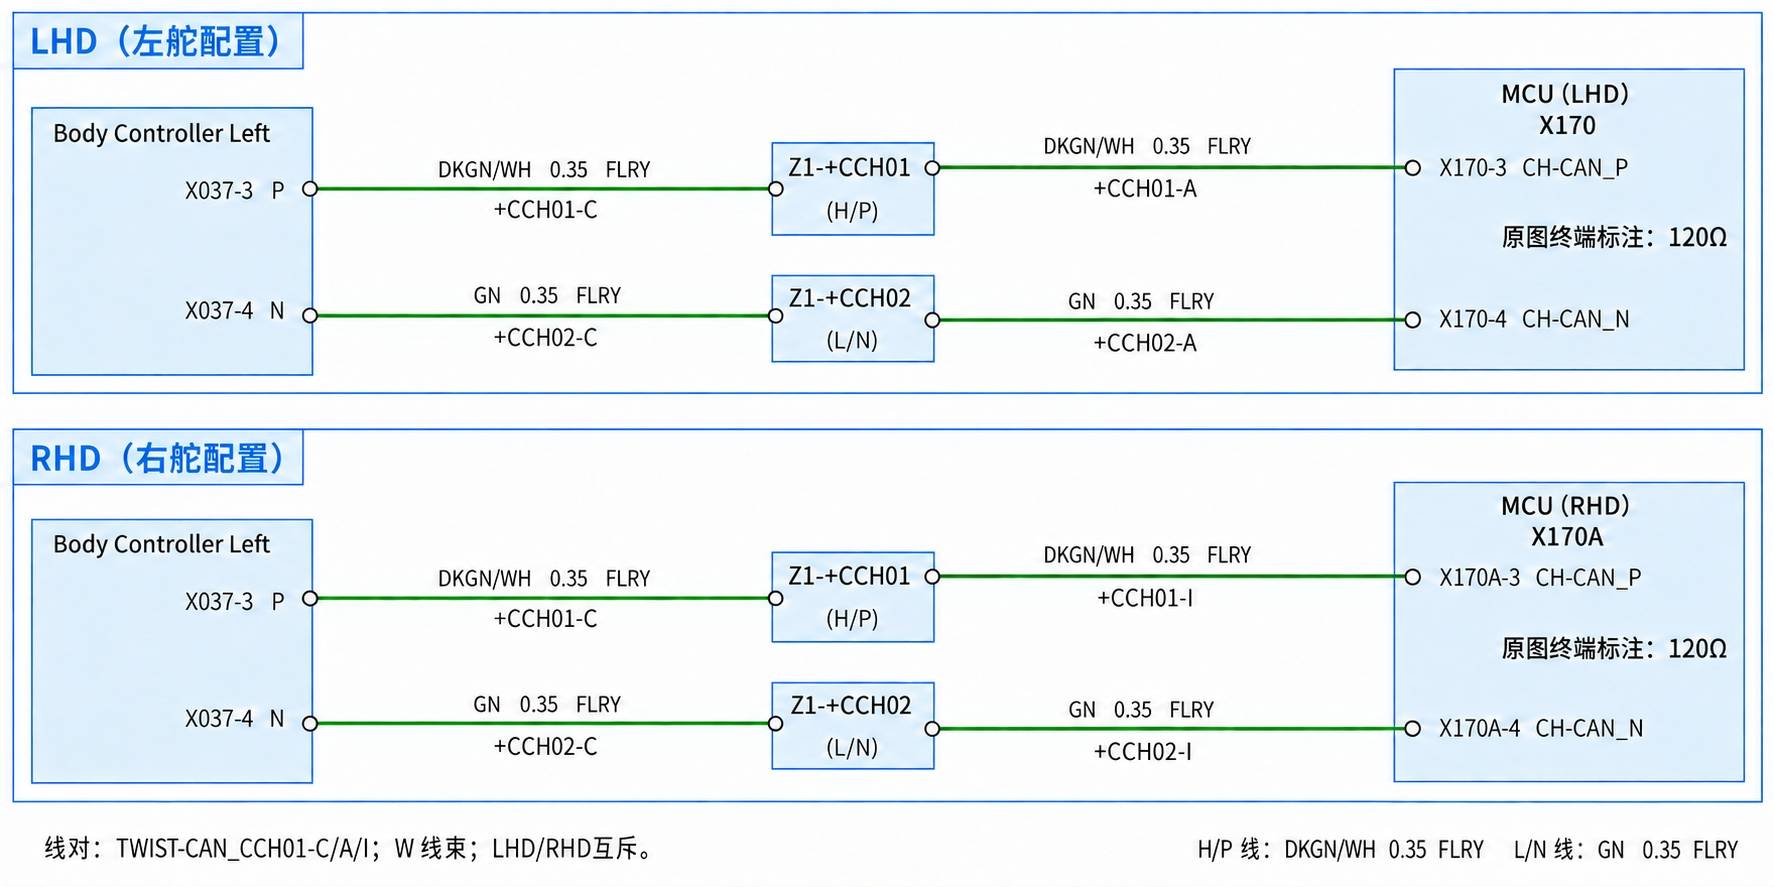
| 起点 | 线号/中间连接 | 终点 | 线束或配置 |
|---|---|---|---|
| X037-3 P | +CCH01-C | Z1-+CCH01 | W |
| X037-4 N | +CCH02-C | Z1-+CCH02 | W |
| Z1-+CCH01 | +CCH01-A | X170-3 CH-CAN_P | LHD |
| Z1-+CCH02 | +CCH02-A | X170-4 CH-CAN_N | LHD |
| Z1-+CCH01 | +CCH01-I | X170A-3 CH-CAN_P | RHD |
| Z1-+CCH02 | +CCH02-I | X170A-4 CH-CAN_N | RHD |
3、Autopilot ECU:左右舵端子与接续点
主图Autopilot支路接到共享接续点;早期车辆另有X037-14/15备注,见后文,不把两种拓扑混画。线对TWIST-CAN_CCH01-J/K均属W线束。此页未给出报文ID、软件诊断权限或ECU内部终端阻值。
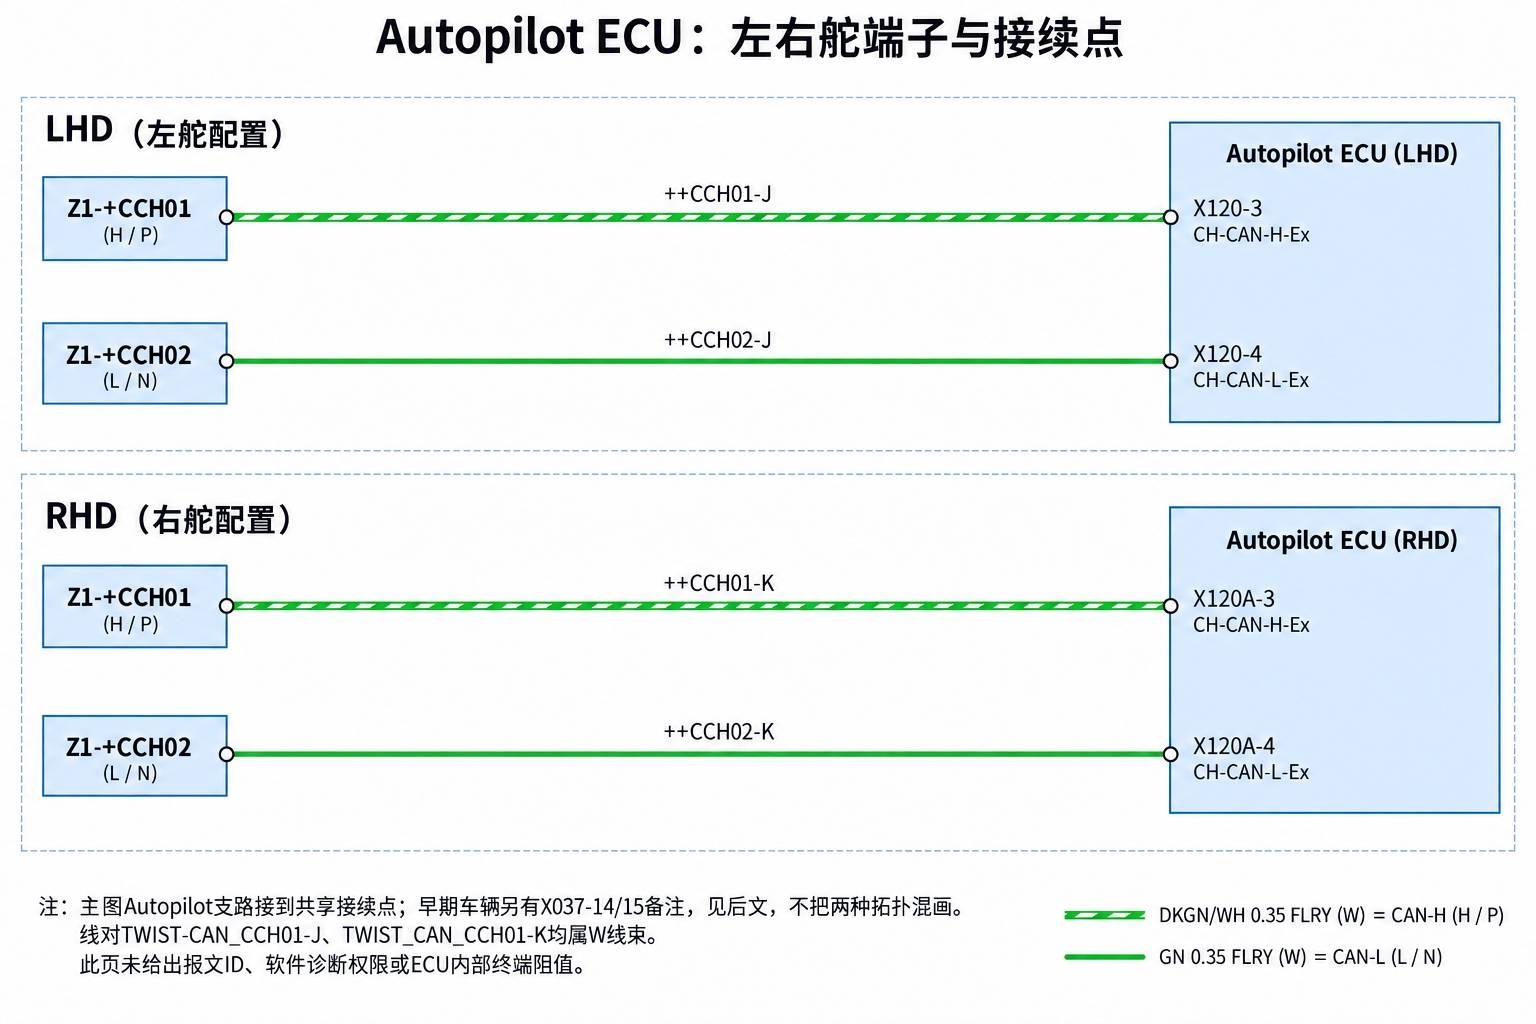
| 起点 | 线号/中间连接 | 终点 | 线束或配置 |
|---|---|---|---|
| Z1-+CCH01 | ++CCH01-J | X120-3 CH-CAN-H-Ex | LHD |
| Z1-+CCH02 | ++CCH02-J | X120-4 CH-CAN-L-Ex | LHD |
| Z1-+CCH01 | ++CCH01-K | X120A-3 CH-CAN-H-Ex | RHD |
| Z1-+CCH02 | ++CCH02-K | X120A-4 CH-CAN-L-Ex | RHD |
4、EPAS转向通信:LHD与RHD分别核对
两种转向配置的端号均为2/3,但连接器分别X193和X193A,不能省略后缀A。W线束,线对TWIST-CAN_CCH01-D/G。本页只说明通信连接,不提供转向拆装、扭矩或标定程序。
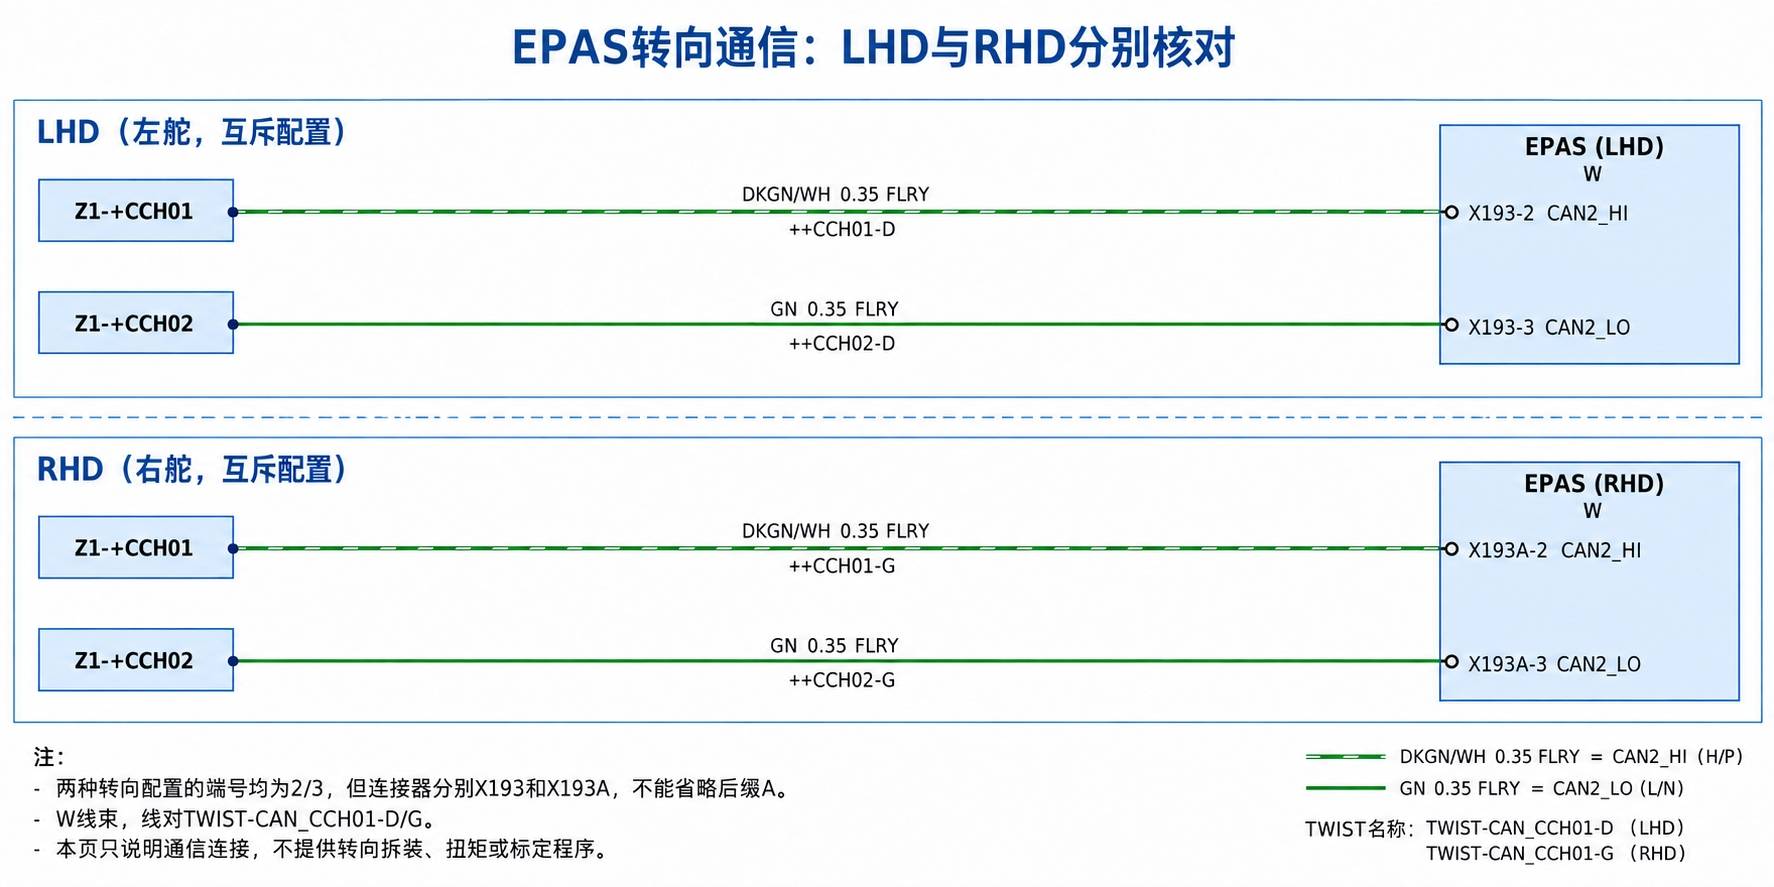
| 起点 | 线号/中间连接 | 终点 | 线束或配置 |
|---|---|---|---|
| Z1-+CCH01 | ++CCH01-D | X193-2 CAN2_HI | LHD |
| Z1-+CCH02 | ++CCH02-D | X193-3 CAN2_LO | LHD |
| Z1-+CCH01 | ++CCH01-G | X193A-2 CAN2_HI | RHD |
| Z1-+CCH02 | ++CCH02-G | X193A-3 CAN2_LO | RHD |
5、iBooster与DTS:CAN2正负支路
正负在这里指CAN差分线路命名,不是电源正极与搭铁。W线束,线对TWIST-CAN_CCH01-B/H。不能用强制供电、跨接或带电测电阻判断制动控制器。
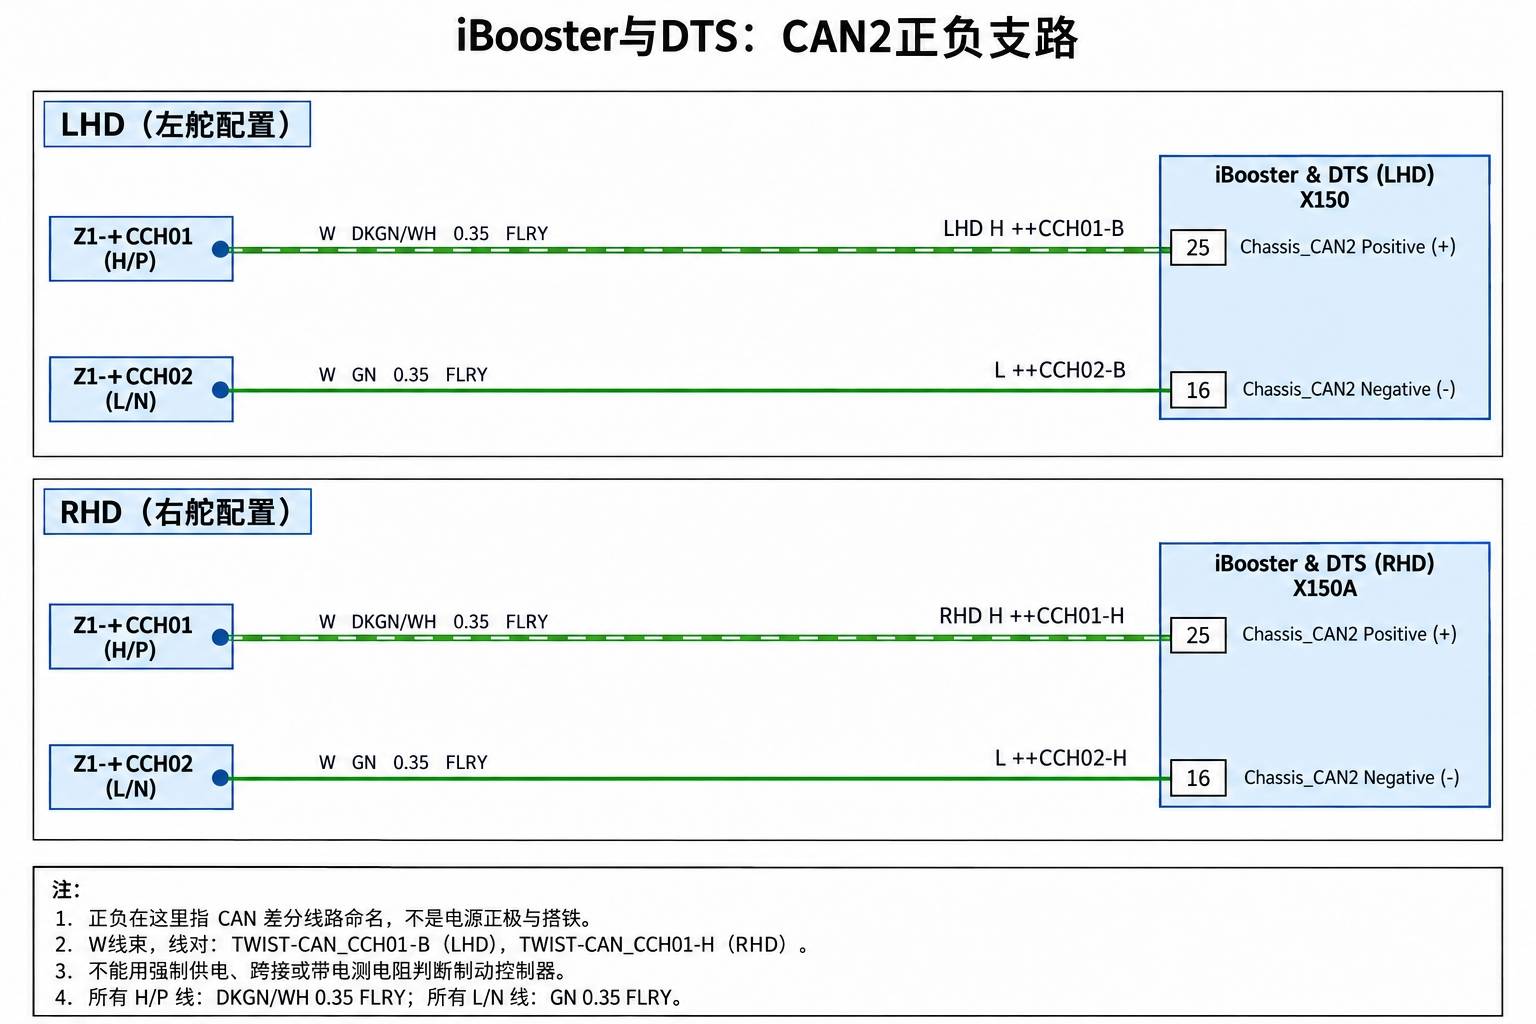
| 起点 | 线号/中间连接 | 终点 | 线束或配置 |
|---|---|---|---|
| Z1-+CCH01 | ++CCH01-B | X150-25 Chassis_CAN2 Positive (+) | LHD |
| Z1-+CCH02 | ++CCH02-B | X150-16 Chassis_CAN2 Negative (-) | LHD |
| Z1-+CCH01 | ++CCH01-H | X150A-25 Chassis_CAN2 Positive (+) | RHD |
| Z1-+CCH02 | ++CCH02-H | X150A-16 Chassis_CAN2 Negative (-) | RHD |
6、CAN Port:X908中间接头与X179
F段属W线束,E段属B线束,绞线对TWIST-CAN_CCH01-F/E。图中CAN Port不等于可以任意发送控制报文的授权接口;本文不提供报文注入或绕过安全功能操作。
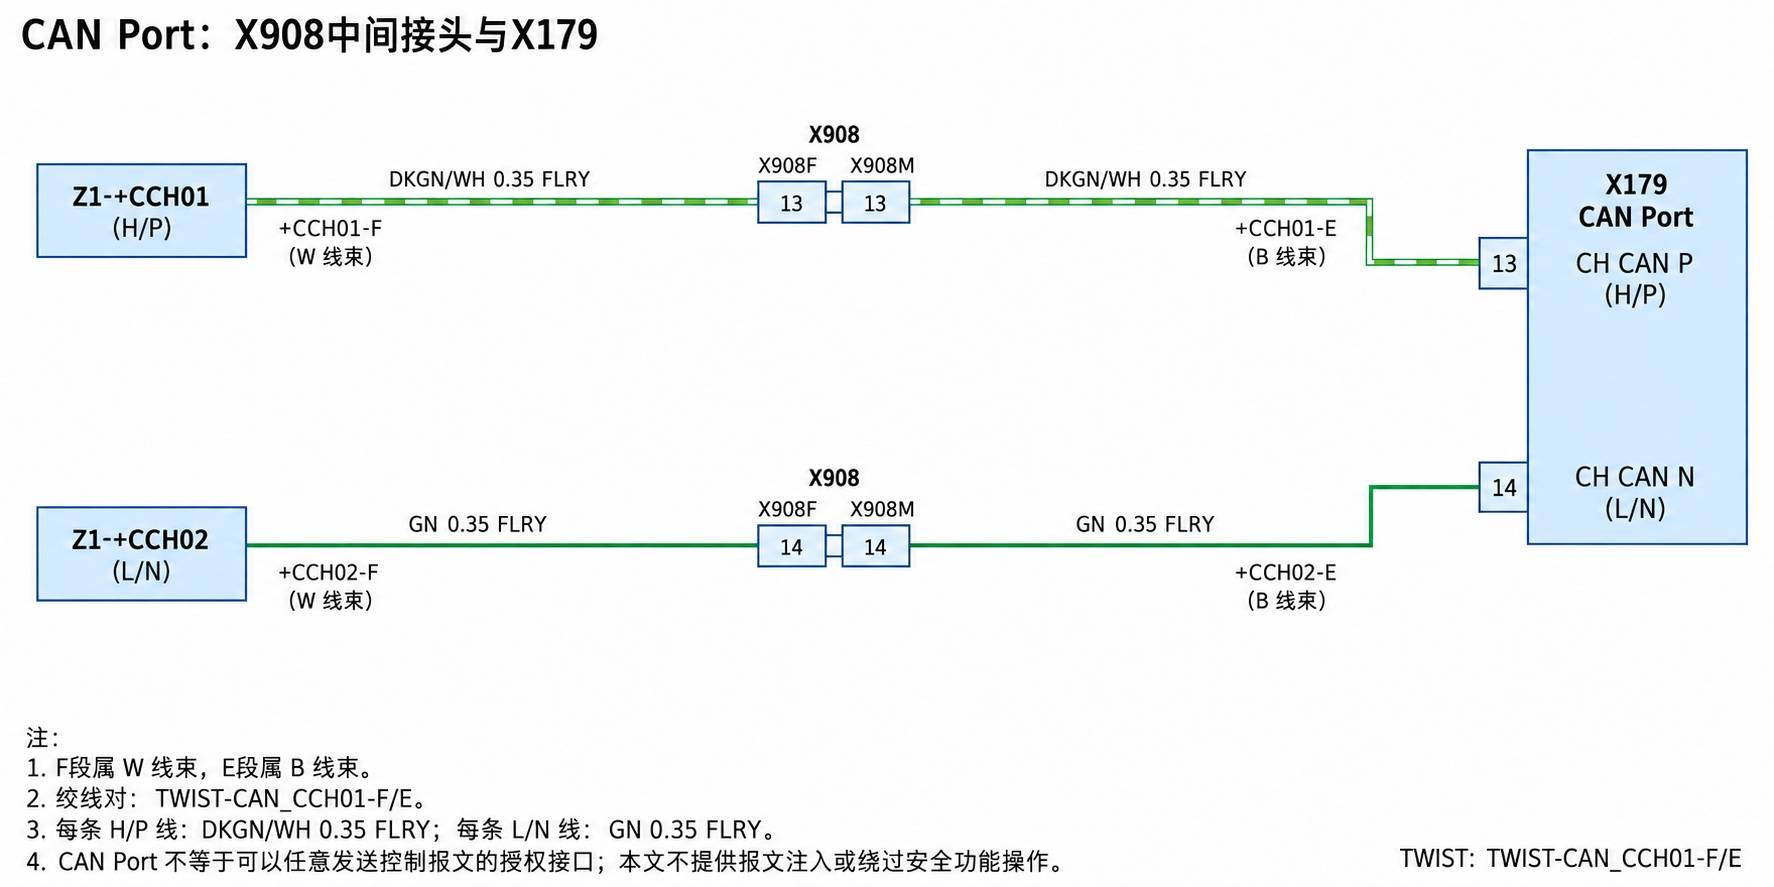
| 起点 | 线号/中间连接 | 终点 | 线束或配置 |
|---|---|---|---|
| Z1-+CCH01 | +CCH01-F → X908F-13 / X908M-13 → +CCH01-E | X179-13 CH CAN P | W→B |
| Z1-+CCH02 | +CCH02-F → X908F-14 / X908M-14 → +CCH02-E | X179-14 CH CAN N | W→B |
7、早期生产车辆的拓扑差异
交互图右上角明确列出早期车辆差异:MCU接X037-13/12;Autopilot接X037-14/15;HCU/ESP接Z1-+CCH01/CCH02接续点。打印PDF右上角文字被裁切,因此这里以实际加载的交互SVG完整备注核对,不能根据PDF残句猜测。
主图把HCU/ESP画在X037-13/12直通支路,MCU与Autopilot画在接续点分支;早期备注改变了这些设备的接入位置。若实车与主图不符,先核实适用版本,而不是判定接错线。图中左车身控制器还标有X037-14/15及内部虚线直通关系;这不授权在外部线束添加跨接。
8、如何使用这些图核查故障
先确认LHD/RHD与早期版本,再确认目标设备连接器、针脚、线号、分段及接续点。多个节点通信异常时,依据共同连接路径安排检查;单节点异常仍需结合供电、搭铁、连接器状态和适用诊断程序,不能仅凭CAN节点失联判定模块损坏。
图中120Ω是设备端标注,不是任意状态下在接口上都应测得的阻值。此页没有给出整车总线测量条件、允许电压、波特率、示波器阈值、故障码判据或报文内容,本文不补造。涉及制动、转向和约束系统,应由具备资质人员依适用原厂程序断电、验证、检修及恢复,不带电测阻、不向CAN端加电、不跨接H/L。
资料来源
Tesla SOP8 Can Chassis交互图和对应打印页。配图依原厂连接关系分组重绘,非特斯拉原始图片;图形布局不表示端面朝向或实车空间位置。
斯柯达速派 座椅通风 电路图
奔驰发动机机油泄漏诊断:清洁、示踪、路试与源头确认
奔驰W205燃油输送模块锁紧夹加装:后排进入、环盖清洁与固定确认
2024+ 特斯拉 Model 3 左前转向节结构识读:连杆、横拉杆与轮速传感器
奥迪A8 D5 电路图 转向柱调整装置 电路图
斯柯达明锐 MQB 带自动启停系统的 1.2 升汽油发动机 , DJN,DJNA,DJNB 电路图