
左舵驾驶辅助本页的雷达是车内雷达,不能据针名补画车外感知设备。本文按Tesla Model 3 SOP8 Driver Assistance Lhd交互page=21及对应打印页22 OF 57(05 2023)实际线路整页重整。本页包含Autopilot ECU、前车身控制器、MCU、ICR车内雷达和应急扬声器,不包含摄像头的具体针脚。旧配图中的泛化“摄像头链路”不能当作本页依据。
标题2024+不代表适用于所有年份、工厂或配置。先核对VIN、生产日期、左舵LHD与ICR配置,再查对应资料。本文为线路阅读说明,不是驾驶辅助校准或功能验收程序,不说明车辆可脱离驾驶员监督运行。
1、双路供电:AUTOPILOT_2对应VBAT-A
不要按名称末尾数字直接配对:前车身控制器AUTOPILOT_2(X011-6)接VBAT-A(X120-1);AUTOPILOT_1(X012-2)接VBAT-B(X121-1)。两路4.00 mm² FLRB,不能互相跨接。
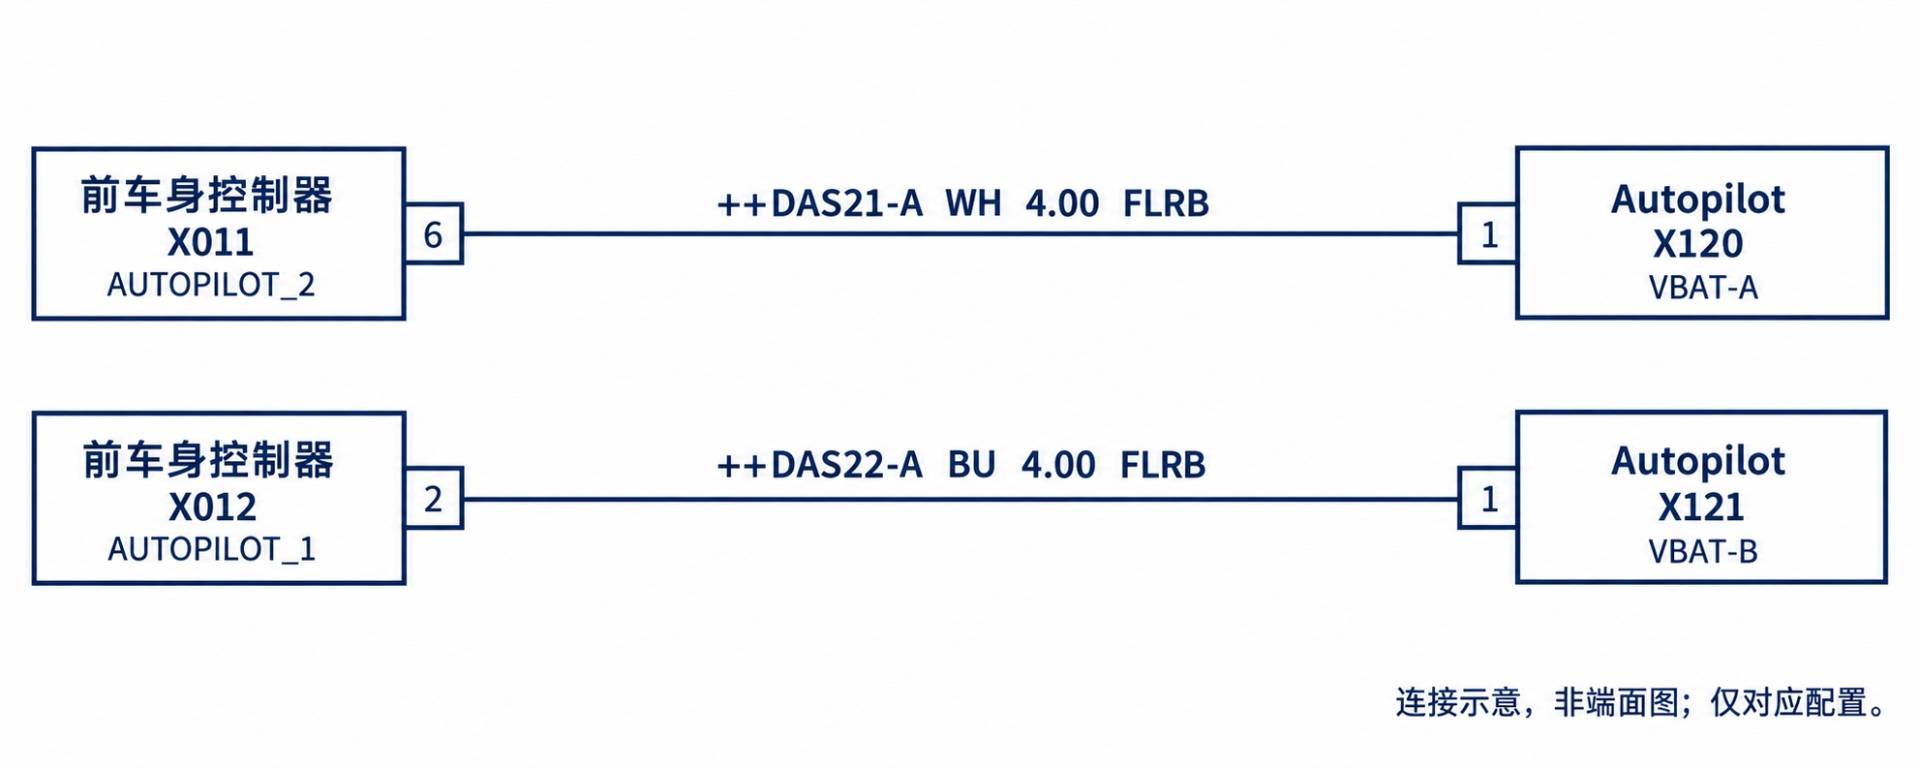
| 起点 | 线路与中间端点 | 终点 |
|---|---|---|
| 前车身控制器 X011-6 AUTOPILOT_2 | ++DAS21-A WH 4.00 FLRB | Autopilot X120-1 VBAT-A |
| 前车身控制器 X012-2 AUTOPILOT_1 | ++DAS22-A BU 4.00 FLRB | Autopilot X121-1 VBAT-B |
2、三组CAN:Party、Vehicle与Chassis
这六条线在本页均以页外继续结束,并未画出完整网络。每组H/L只属于自身网络,不可将不同组并接。全部0.35 mm² FLRY,LHD。
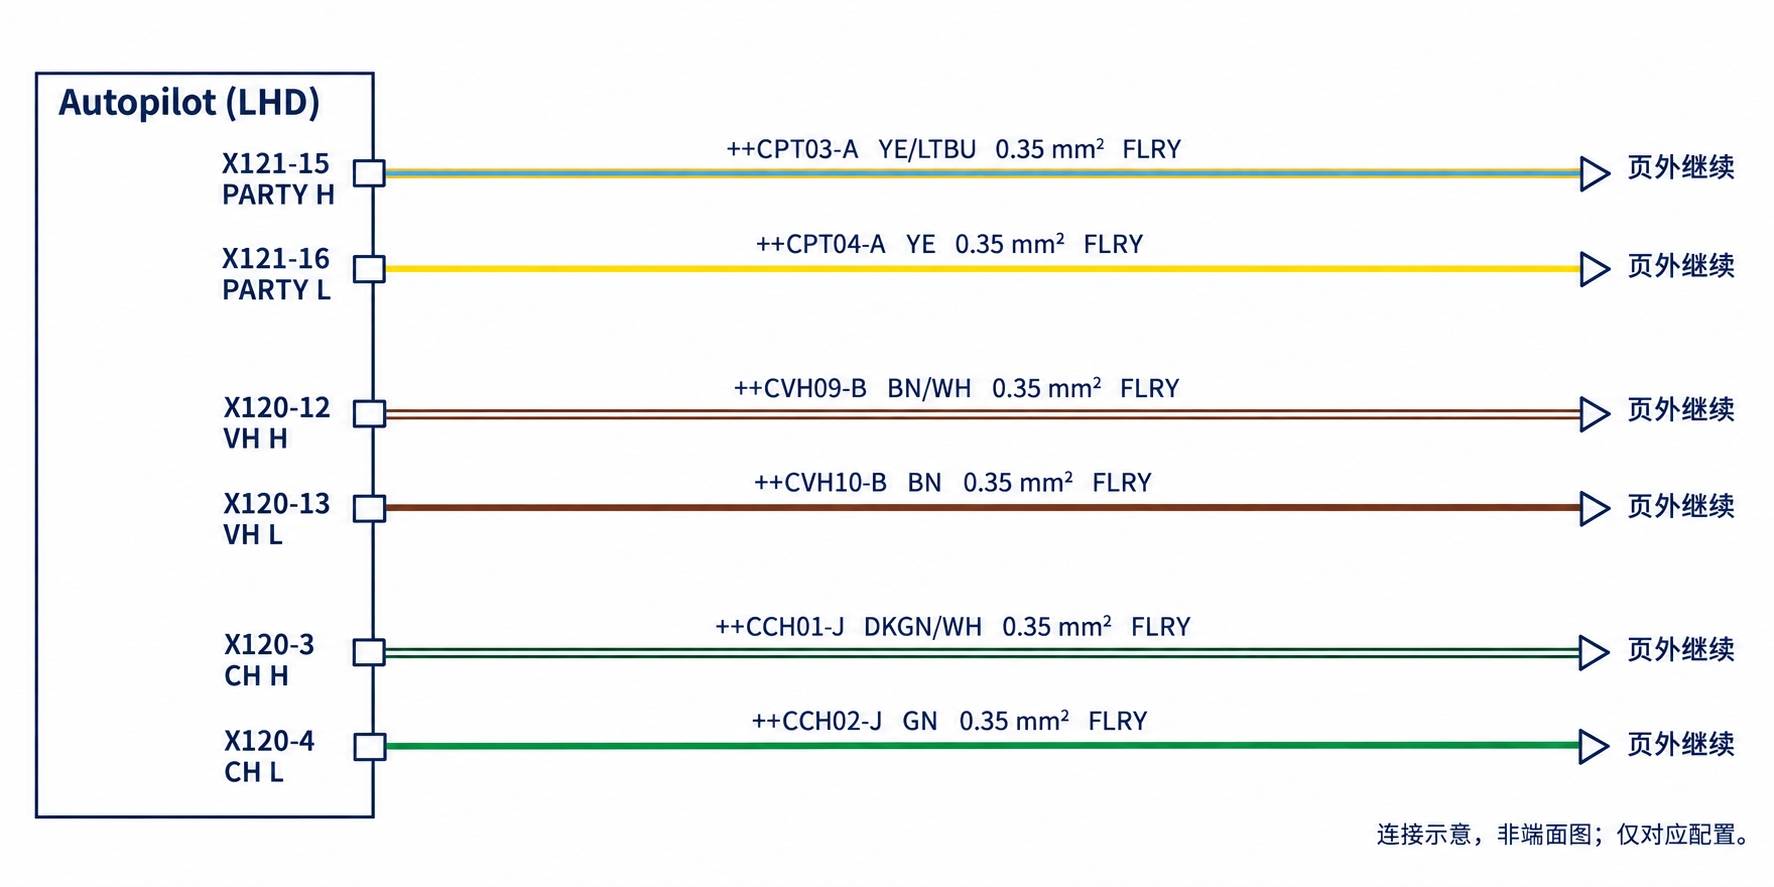
| 起点 | 线路与中间端点 | 终点 |
|---|---|---|
| Autopilot X121-15 PARTY H | ++CPT03-A YE/LTBU | 页外继续 |
| Autopilot X121-16 PARTY L | ++CPT04-A YE | 页外继续 |
| Autopilot X120-12 VH H | ++CVH09-B BN/WH | 页外继续 |
| Autopilot X120-13 VH L | ++CVH10-B BN | 页外继续 |
| Autopilot X120-3 CH H | ++CCH01-J DKGN/WH | 页外继续 |
| Autopilot X120-4 CH L | ++CCH02-J GN | 页外继续 |
3、车内雷达:X909换段与CAN-FD
原厂设备名为Radar Interior,仅ICR配置。Autopilot针名虽然含PRIMARY-RADAR,也不能把终点画成车外前向雷达。X909-5走H、-6走L,W线束-C段转A线束-A段。两端原图各标120 Ω,这是图示终端,不是本页规定的维修测量合格值。
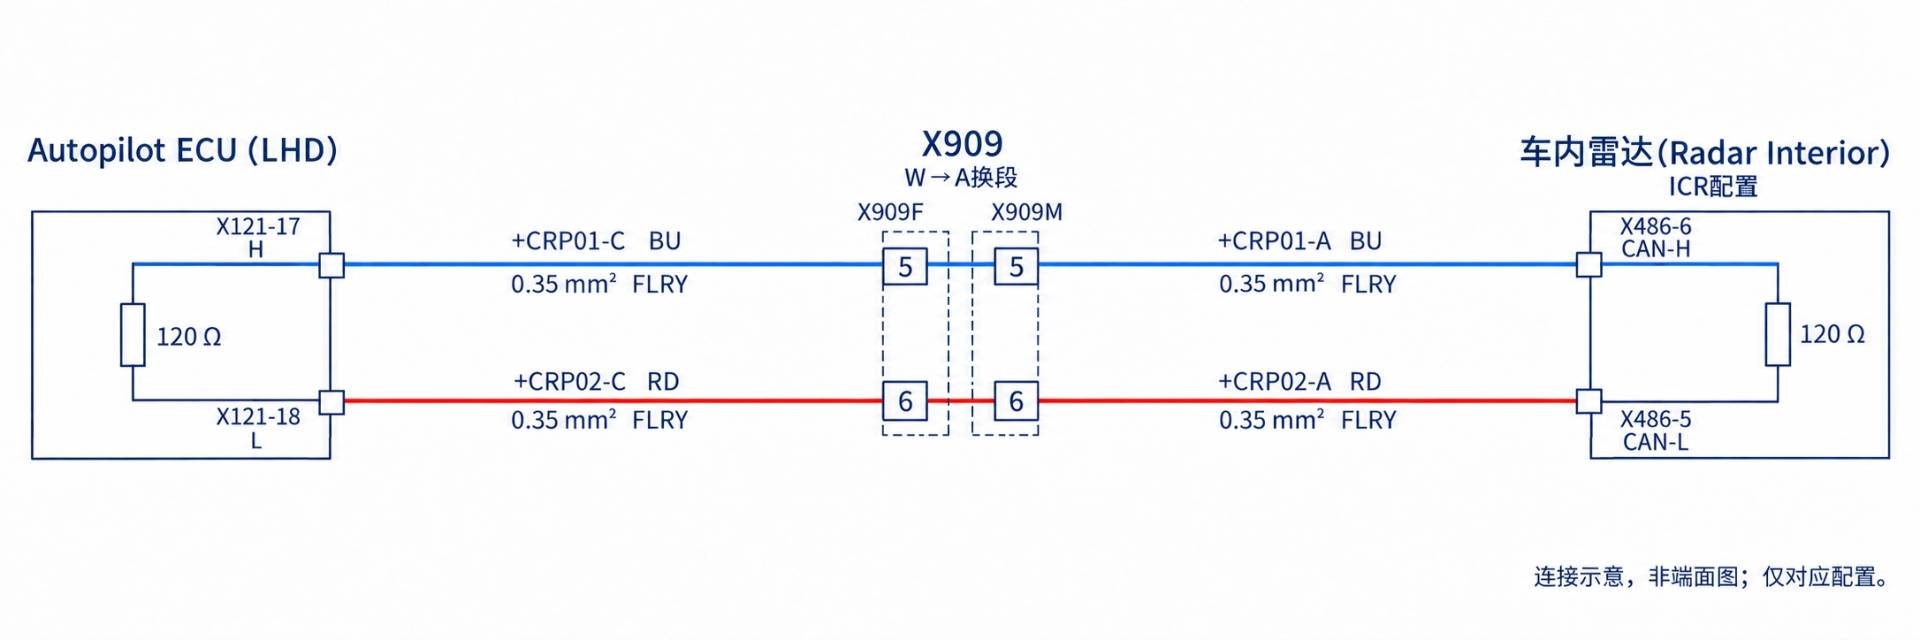
| 起点 | 线路与中间端点 | 终点 |
|---|---|---|
| Autopilot X121-17 H | +CRP01-C BU → X909F/M-5 → +CRP01-A BU | 车内雷达 X486-6 CAN-H |
| Autopilot X121-18 L | +CRP02-C RD → X909F/M-6 → +CRP02-A RD | 车内雷达 X486-5 CAN-L |
4、MCU连接:两条独立以太网跳线
原图端口标Ethernet2Wire,线缆条目标BK HMTD COAX,按原标识保留,不擅自改成普通CAN双绞线或补画RJ45针位。X851-H接X850-H,X854-H接X849-H,不可交叉。H是端口标识的一部分,不等于CAN-H。
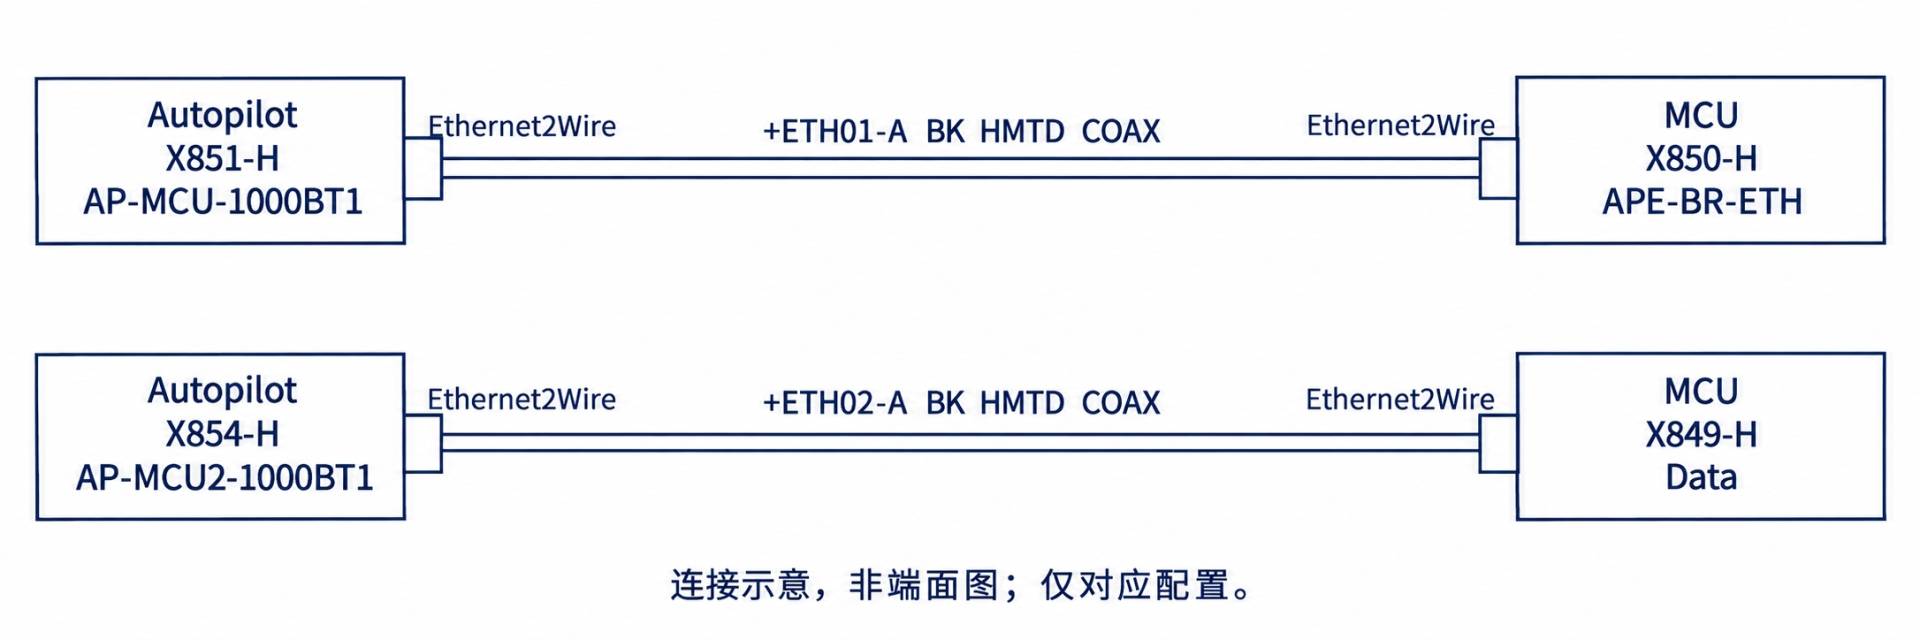
| 起点 | 线路与中间端点 | 终点 |
|---|---|---|
| Autopilot X851-H AP-MCU-1000BT1 | +ETH01-A BK HMTD COAX | MCU X850-H APE-BR-ETH |
| Autopilot X854-H AP-MCU2-1000BT1 | +ETH02-A BK HMTD COAX | MCU X849-H Data |
5、应急声音:模拟P/N而非搭铁
应急扬声器X603与主娱乐音响不是同一支路。P从X120-20至X603-1,N从X120-11至X603-2;N是模拟输出负端,不应接车身地。两根0.35 mm² FLRY。
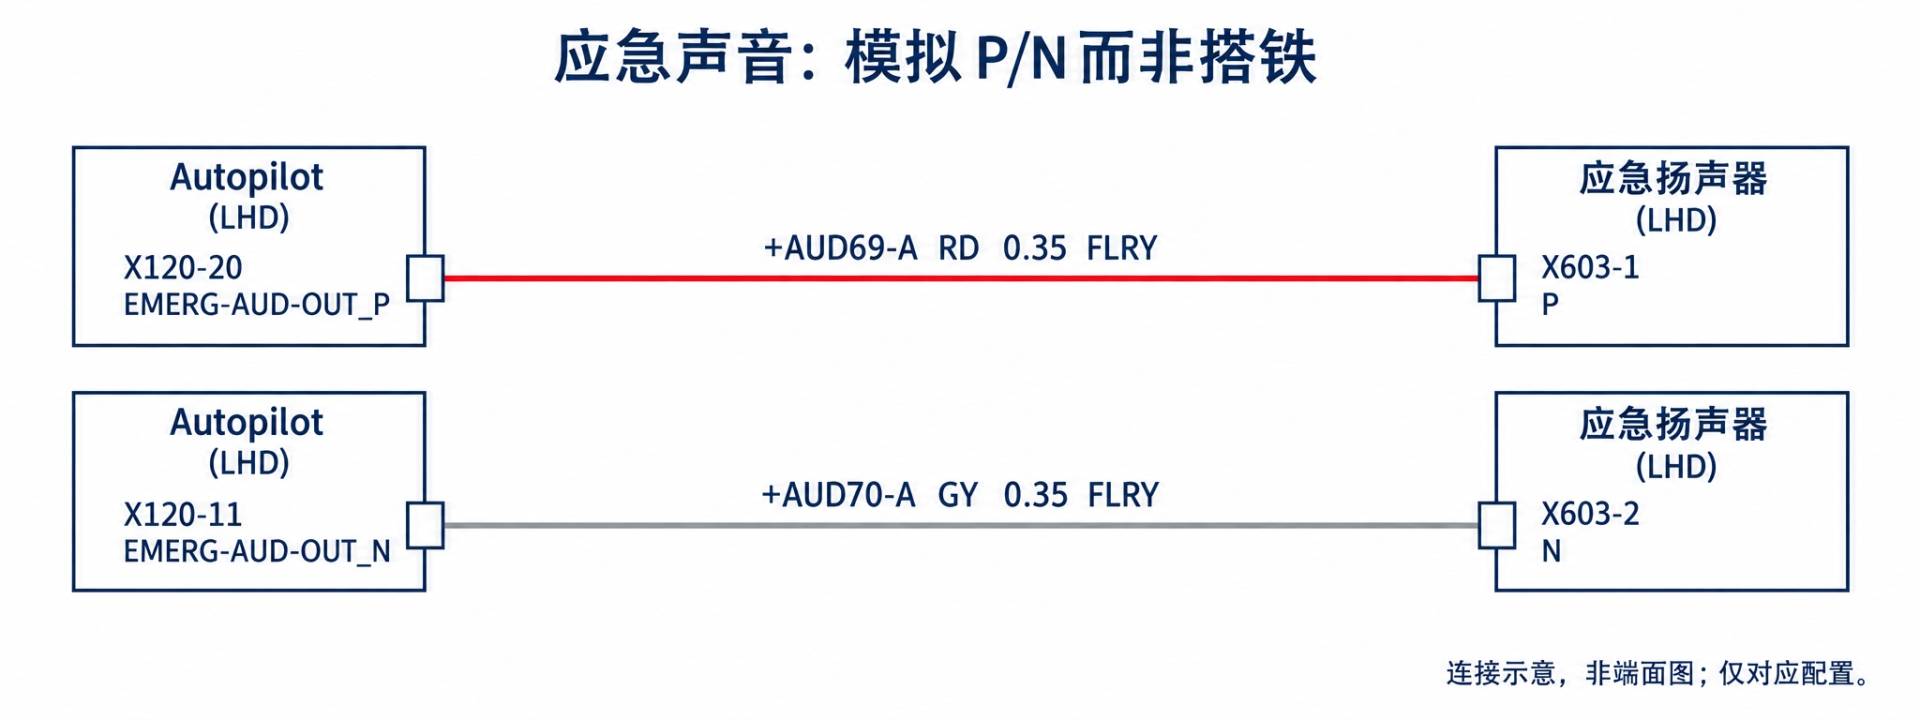
| 起点 | 线路与中间端点 | 终点 |
|---|---|---|
| Autopilot X120-20 EMERG-AUD-OUT_P | +AUD69-A RD 0.35 FLRY | 应急扬声器 X603-1 P |
| Autopilot X120-11 EMERG-AUD-OUT_N | +AUD70-A GY 0.35 FLRY | 应急扬声器 X603-2 N |
6、线束、线径与页外端点
双路供电、三组CAN、应急声音以及雷达-C段位于W线束1897330-XX-B;雷达-A段位于A线束1897315-XX-C,原图条件为ICR && LHD || ICR && RHD。两条以太网跳线条目均为1806516-XX-A(Ethernet Jumper)。线号后缀和线束字母不是同一种分类,不能仅凭-A就认定属于A线束。
雷达两条线各段为0.35 mm² FLRY。WH白、BU蓝、RD红、GY灰、BK黑、YE黄、BN棕、GN绿;YE/LTBU为黄带浅蓝条纹、BN/WH为棕带白条纹、DKGN/WH为深绿带白条纹。供电用FLRB,其余上述普通导线为FLRY,以太网保留HMTD COAX条目标识;不要把HMTD当作截面积。
线号前+或++是原图线号的一部分,不表示该线必定是正电源。成对线的双绞标记不能画成短接点;本页三组页外CAN和车内雷达CAN是不同连接,不可自行补画之间的内部网关关系。配图是电气关系,不是连接器正/背视孔位。
7、查图之后的工作边界
遇到相关故障信息,应先区分供电、具体CAN组、以太网或应急音频支路,再进入适用原厂诊断程序。双路供电中一路正常不代表另一路正常;端号相近、同样有H字母或同属一个控制器,也不能证明电气通路等价。
本页没有画完整搭铁和摄像头网络,也未提供电压、压降、端到端电阻判定范围、等待时间、软件配置或校准步骤。不要凭本页把两路电源短接、外接电源试验、将音频N接地,或把120 Ω标注当作带电电阻测量指令。测量、拆装、断电隔离、恢复和驾驶辅助校准必须依对应原厂程序由合格人员完成;静态线路无异常也不等于驾驶辅助功能已经验收。
资料来源
Tesla SOP8 Driver Assistance Lhd交互图和对应原厂打印图。本文配图依据实际线路分图重绘,非原厂原始图片;实车与其适用原厂资料优先。
上海大众辉昂 倒车摄像机 电路图
一汽大众2020 迈腾B8 电路图 音响系统 DYNAUDIO 电路图
宝马驾驶员座椅和副驾驶员座椅无法向后调整:PuMA 64829254-01
斯柯达速派 0AM 电路图
奥迪A5 电路图 前部和后部泊车雷达系统(PDC) , (7X2) 电路图
奔驰S205 C350e高压蓄电池拆装:行李厢进入、高压连接与吊运防护